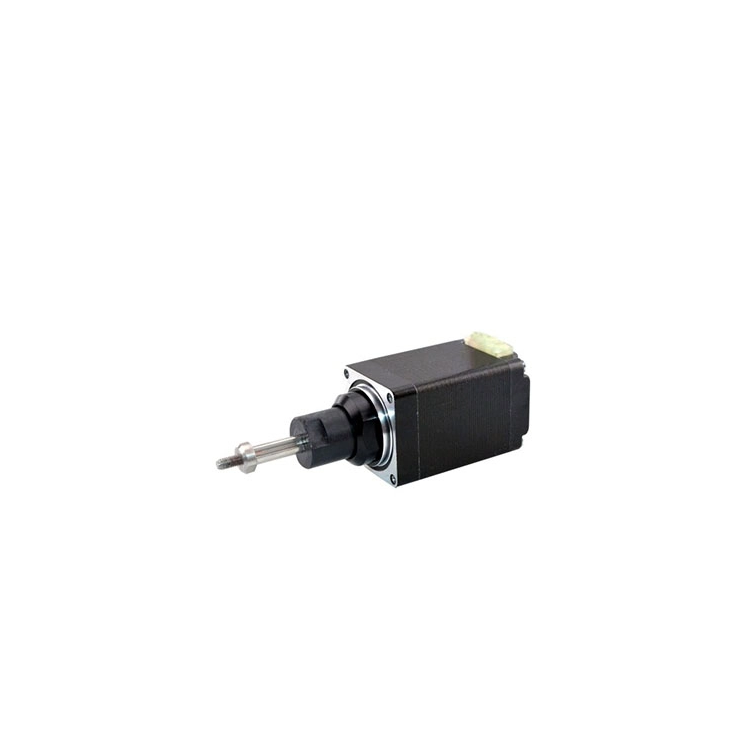
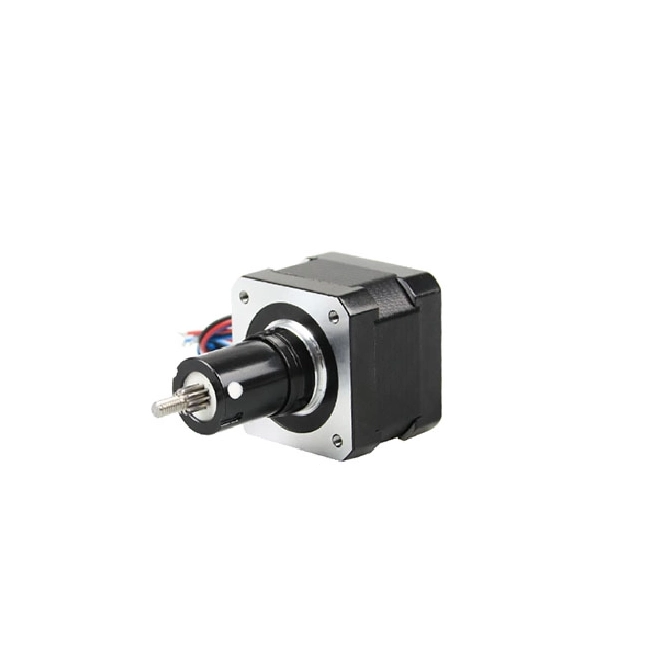
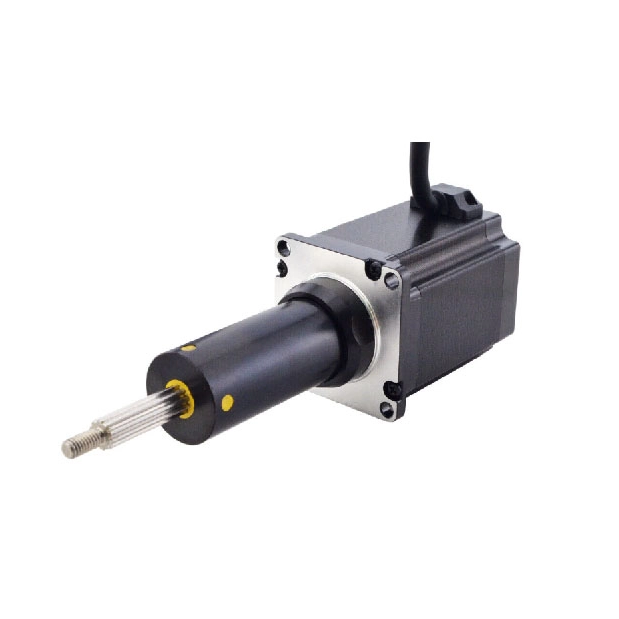
Motricium gradarium linearis captivum est species motoris stepperi, quae specie ad motum linearem producendum potius quam ad motum gyratorem destinatur. Vocabulum 'captivum' refertur ad nucis motoris integratae quae 'captae' vel in loco habitationi vel manica retinetur. Hoc consilium efficit, ut nut cochleae plumbeae moveatur sed non dimoveat nec volvatur independenter, dans motus accuratus et constans linearis.
Rotor stepper motoris typice in gradibus discretis agitatur, causando nucem adnexam per cochleam plumbeam staminatam ire, motum gyrativum convertens in obsessionem linearem. Consilium captum backlash regit ac lenis et certos motus praebet, qui necessarius est applicationum qui altam accurate requirunt.
BesFoc offert quatuor virgas cochleae plumbeae, inter quas externa T-typus cochleae plumbeae, globulus cochleae externae, captivorum cochleae plumbeae et non captivae, magnitudinum motoriarum linearium a neam 8 11 14 17 23 24 34 .
| Exemplar | Gradus Anglus | Phase | Type hastile | filis | Corpus Longitudo | Current | Resistentia | Inductione | tenens Torque | ducit No | Rotor Inertia | Pondus |
| (°) | / | / | / | (L)mm | A | Ω | mH* | N.cm | Nec. | g.cm2 | Kg | |
| BF20HSK30-0604 | 1.8 | 2 | Actuator linearis | Connector | 30 | 0.6 | 6.5 | 1.7 | 1.8 | 4 | 2 | 0.05 |
| BF20HSK38-0604 | 1.8 | 2 | Actuator linearis | Connector | 38 | 0.6 | 9 | 3 | 2.2 | 4 | 3 | 0.08 |
| Exemplar | Gradus Anglus | Phase | Type hastile | filis | Corpus Longitudo | Current | Resistentia | Inductione | tenens Torque | Ducit No. | Rotor Inertia | Pondus |
| (°) | / | / | / | (L)mm | A | Ω | mH* | N.cm | Nec. | g.cm2 | Kg | |
| BF28HSK32-0674 | 1.8 | 2 | Actuator linearis | Dirige filum | 32 | 0.67 | 5.6 | 3.4 | 6 | 4 | 9 | 0.11 |
| BF28HSK45-0674 | 1.8 | 2 | Actuator linearis | Dirige filum | 45 | 0.67 | 6.8 | 4.9 | 9.5 | 4 | 12 | 0.14 |
| BF28HSK51-0674 | 1.8 | 2 | Actuator linearis | Dirige filum | 51 | 0.67 | 9.2 | 7.2 | 12 | 4 | 18 | 0.2 |
| Exemplar | Gradus Anglus | Phase | Type hastile | filis | Corpus Longitudo | Current | Resistentia | Inductione | tenens Torque | Ducit No. | Rotor Inertia | Pondus |
| (°) | / | / | / | (L)mm | A | Ω | mH* | N.cm | Nec. | g.cm2 | Kg | |
| BF42HSK34-1334 | 1.8 | 2 | Actuator linearis | Dirige filum | 34 | 1.33 | 2.1 | 2.5 | 26 | 4 | 34 | 0.22 |
| BF42HSK40-1704 | 1.8 | 2 | Actuator linearis | Dirige filum | 40 | 1.7 | 1.5 | 2.3 | 42 | 4 | 54 | 0.28 |
| BF42HSK48-1684 | 1.8 | 2 | Actuator linearis | Dirige filum | 48 | 1.68 | 1.65 | 2.8 | 44 | 4 | 68 | 0.35 |
| BF42HSK60-1704 | 1.8 | 2 | Actuator linearis | Dirige filum | 60 | 1.7 | 3 | 6.2 | 7.3 | 4 | 102 | 0.55 |
| Exemplar | Gradus Anglus | Phase | Type hastile | filis | Corpus Longitudo | Current | Resistentia | Inductione | tenens Torque | Ducit No. | Rotor Inertia | Pondus |
| (°) | / | / | / | (L)mm | A | Ω | mH* | Nm | Nec. | g.cm2 | Kg | |
| BF57HSK41-2804 | 1.8 | 2 | Actuator linearis | Dirige filum | 41 | 2.8 | 0.7 | 1.4 | 0.55 | 4 | 150 | 0.47 |
| BF57HSK51-2804 | 1.8 | 2 | Actuator linearis | Dirige filum | 51 | 2.8 | 0.83 | 2.2 | 1.01 | 4 | 230 | 0.59 |
| BF57HSK56-2804 | 1.8 | 2 | Actuator linearis | Dirige filum | 56 | 2.8 | 0.9 | 2.5 | 1.26 | 4 | 280 | 0.68 |
| BF57HSK76-2804 | 1.8 | 2 | Actuator linearis | Dirige filum | 76 | 2.8 | 1.1 | 3.6 | 1.89 | 4 | 440 | 1.1 |
| BF57HSK82-3004 | 1.8 | 2 | Actuator linearis | Dirige filum | 82 | 3.0 | 1.2 | 4.0 | 2.1 | 4 | 600 | 1.2 |
| BF57HSK100-3004 | 1.8 | 2 | Actuator linearis | Dirige filum | 100 | 3.0 | 0.75 | 3.0 | 3.0 | 4 | 700 | 1.3 |
| BF57HSK112-3004 | 1.8 | 2 | Actuator linearis | Dirige filum | 112 | 3.0 | 1.6 | 7.5 | 3.0 | 4 | 800 | 1.4 |
Operatio motoris gradatim linearis captivae plurium clavium partium involvit, quae simul ad motum linearem accurate producendum;
Captivum gradatim linearis motor est specimen electionis applicationum quae praecisionem, fidem et minimum backlash postulant. Simplex, sed efficax consilium efficit, ut motus accurate, iterabilis cum frictione reducta recipias, ad industries aptas efficiens ut CNC machinis, roboticis, 3D impressionibus, ac machinis medicinae. Summum onus capacitatis, motus lenis, et integratio facilis, solutionem versatilem reddunt pro amplis applicationibus motus moderandi.
Motricium captivum linearis stepper plura commoda praebet, praesertim in applicationibus quae altam praecisionem, fidem et imperium requirunt. Quaedam de clavibus beneficiis includuntur:
Captivorum motorum gradatim lineares sunt specimen applicationum quae accuratam potestatem, motum levem et certas effectus requirunt. Infra sunt quaedam industriae communes et usus horum motorum;
Besfoc offert OEM ODM solutiones motrices stepper lineares nativus , permittens clientes ut parametros mitigare ut:
Motor corporis longitudine
Screw plumbum et peregrinatione ictum
Nux material
Adscendens structurae
Typi connexiones et funem
Encoder vel feedback integrationem
Specificationes electrica et regentibus traderent
Haec optiones adiuvant optimize motorem pro certis instrumentorum instrumentorum instrumentis.
Ita. Ad libitum encoders vel feedback machinis integrari possunt captivum gradatim mobilem linearem ut motum imperium clausum-loop . Haec melioris positionis accuratio, ratio stabilitatis, ac realis-tempus magnae operationis motoris est.
Captivi motores gradatim lineares late adhibentur in industriis qui motum linearem accuratum requirunt, inter quas:
CNC machining apparatu
3D impressores
Systemata robotica
Medicinae machinas
Laboratorium automation
Semiconductor armorum pertractatio
Hae industriae innituntur systematibus accurate et certis linearibus positionibus.
© COPYRIGHT 2024 CHANGZHOU BESFOC MOTOR CO, LTD OMNIUM IURIBUS RESERVATUS.